单一神经网络统合双足运动与双手灵巧操作
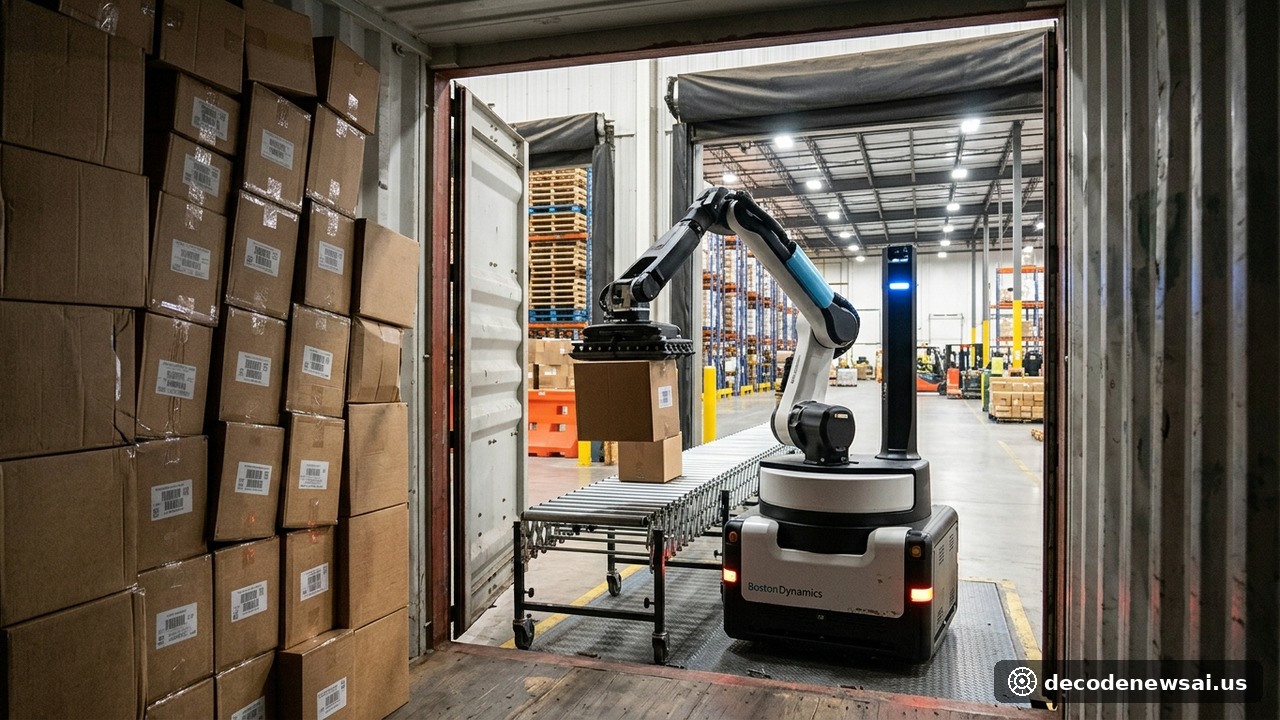
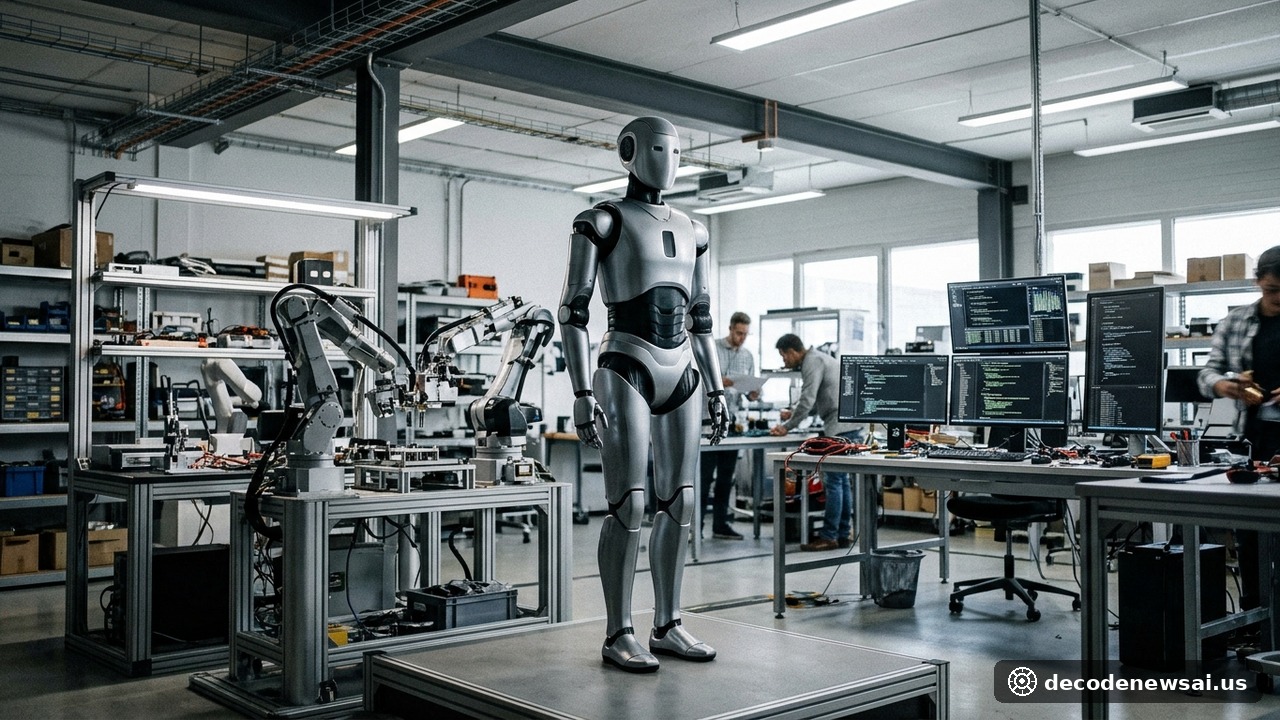
2026年11月13日,波士顿动力与丰田研究院宣布科研突破;研发团队首次用大型行为模型接管全电动Atlas双足人形机器人,端到端实现自主步态与复杂操作。传统人形机器人上肢精细操作与下肢平衡行走通常由两套独立算法分别控制,在非结构化复杂动态环境中易卡顿倒地。本次展示的系统由单一大型行为模型统一输出全身扭矩控制指令。Atlas执行搬运、下蹲、抓取、避障以及将重物精准码放进封闭容器的完整作业链条;测试工程师盖上箱盖或突然推开箱体时,Atlas能在毫秒内自主感知并即时重构抓取动作。
丰田研究院大型行为模型高级副总裁拉斯·泰德雷克博士在技术演示会上称,大型行为模型彻底颠覆了机器人控制的范式。波士顿动力首席执行官罗伯特·普莱特在联合声明中表示,全电动Atlas采用定制高爆发无刷伺服电机,拥有远超人类关节的旋转自由度。联合研发团队设计了远程遥操作高保真数据采集系统,工程技术人员佩戴VR头显与外骨骼力反馈手套,向Atlas示范了数十种汽车零部件搬运装配流程。
LBM神经网络通过离散扩散策略算法,将视觉传感器采集的三维点云与机械臂末端力觉反馈映射为关节动作,数据标注与技能习得效率较传统轨迹规划提升了数十倍以上。现代汽车集团(波士顿动力母公司)与丰田汽车管理层证实,联合团队已在北美部分试点制造工厂启动产线工位实景闭环测试,测试评估全电动Atlas在复杂线束装配与重型底盘冲压搬运中的连续无故障运行工时。