百度Apollo World世界模型核心技術與運營指標
- 仿真里程等效實測折算:相當於人類安全員實地路測近 3 年數據
- 多傳感器實時數據流生成:4D 激光雷達點雲與多路高分辨率視覺同步
- 商業化無人車隊海外落地:迪拜商業化運營獲批,歐洲多國測試推進
Apollo World如何突破物理世界長尾Corner Case困境?
在自動駕駛邁向完全無人化的進階過程中,算法系統在常規道路上的泛化能力已相對成熟,但雨雪極端天氣、施工障礙物、行人突發橫穿以及異型特種車輛等長尾低頻異常場景(Corner Cases),在現實世界中往往極難通過有限的物理路測車輛進行密集捕捉。
百度Apollo World通過融合先進的生成式擴散模型(Diffusion Models)與神經輻射場(NeRF)三維重建技術,實現了從物理現實向全真數字孿生空間的無縫映射。系統不僅能夠生成逼真的多視角環視攝像頭畫面,更能高精度擬合毫米波雷達與高線束激光雷達(LiDAR)的反射物理特性。算法能夠在毫秒級時間內虛擬出數萬種突發交互變體,使得自動駕駛大模型在投入實際運營前便已在虛擬空間內經歷過海量極限博弈訓練。
蘿蔔快跑的輕資產海外出海戰略爲何亟需世界模型支撐?
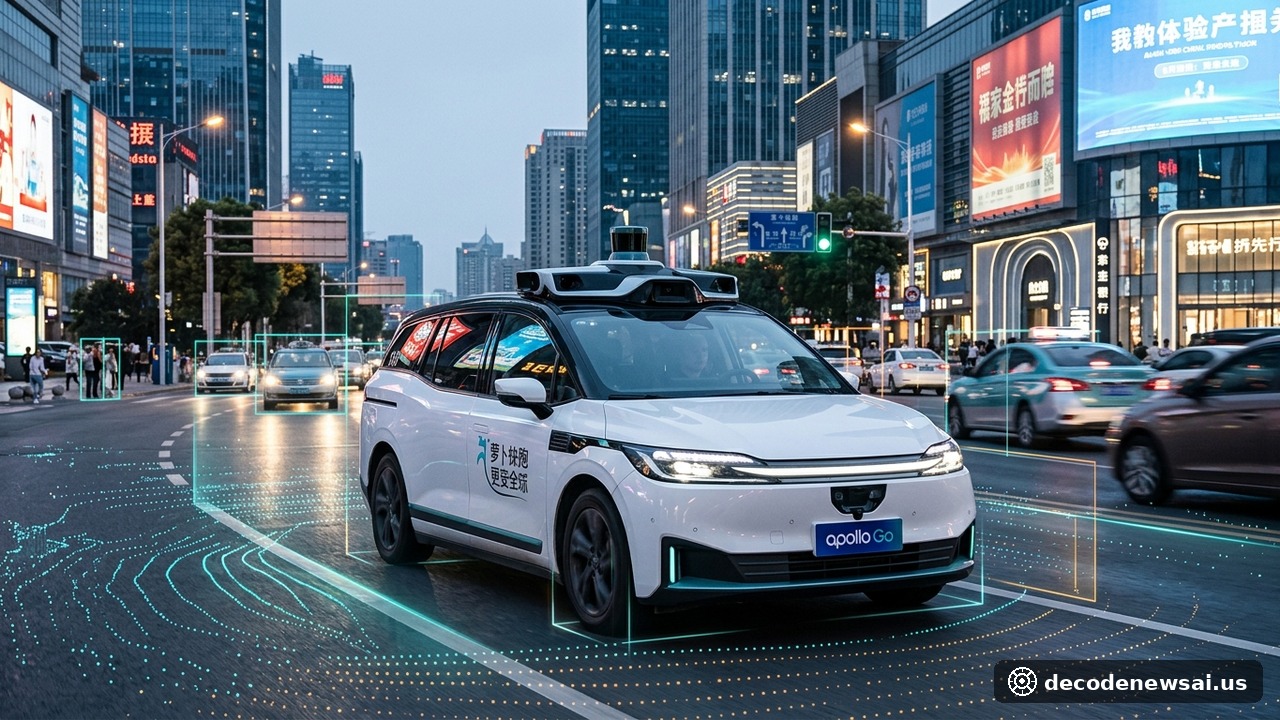
目前,作爲中國乃至全球規模最大的無人駕駛出租車運營商,百度的蘿蔔快跑已經在武漢、北京等超大城市實現了超大規模的常態化無人運營。面對海外市場的巨大藍海,百度正與當地出行巨頭(如Uber)和車隊運營商展開深度合作,加速落地中東與歐洲市場。
然而,不同國家與地區的道路標線規範、駕駛文化習慣、右舵左舵差異以及雨林沙漠等極端地理氣候截然不同,完全依靠重資產採購實體車隊進行屬地化物理路測需要耗費鉅額時間與資金成本。Apollo World允許工程團隊在雲端直接導入目標國家的真實高精地圖與街景語義數據,並在幾天內生成數十萬公里高度本土化的合成行駛日誌,使自動駕駛大模型在實體車輛空運落地之前便已完成了對海外複雜路況的預訓練調優。
仿真世界模型對全球自動駕駛格局重塑有何深遠意義?
摩根士丹利在最新的產業預測研報中預計,到2035年僅中國的自動駕駛車隊規模就將激增至100萬輛。在這場涉及千億美元級的移動出行變革中,競爭壁壘已徹底從過去的硬件激光雷達堆砌轉向雲端端到端基座大模型的迭代速度。
隨着特斯拉FSD持續推進端到端神經網絡與小鵬等造車新勢力加速佈局,百度Apollo World的亮相樹立了世界模型在工業級自動駕駛全閉環訓練中的全新標杆。通過將「真實數據採集」與「虛擬數據自博弈生成」融爲一體,自動駕駛研發正在擺脫對昂貴物理測試車隊的重度依賴,開啟從人類經驗擬合邁向全自主AI物理智能演進的新篇章。