艾倫人工智能研究所於11月6日正式開源推出名爲ToyBlocks的機器人學習仿真平臺。該開源項目直接提供了85336條高質量桌面操作示範數據。整個數據集包含大約1600小時的物理交互記錄。相關數據幀總數超過1.44億幀。這解決了實體機器人數據稀缺難題。學術界關注度極高。
ToyBlocks用虛擬機械臂解決實體遙操作瓶頸
長期以來,具身智能與機器人操作策略訓練受限於昂貴且耗時的實體人工遙操作示範。研究人員往往需要花費數月時間手動採集抓取、堆疊和分類動作。由於不同實驗室使用的機械臂構型與傳感器規格參差不齊,算法成果很難跨團隊直接復現。實驗標準化面臨巨大瓶頸。
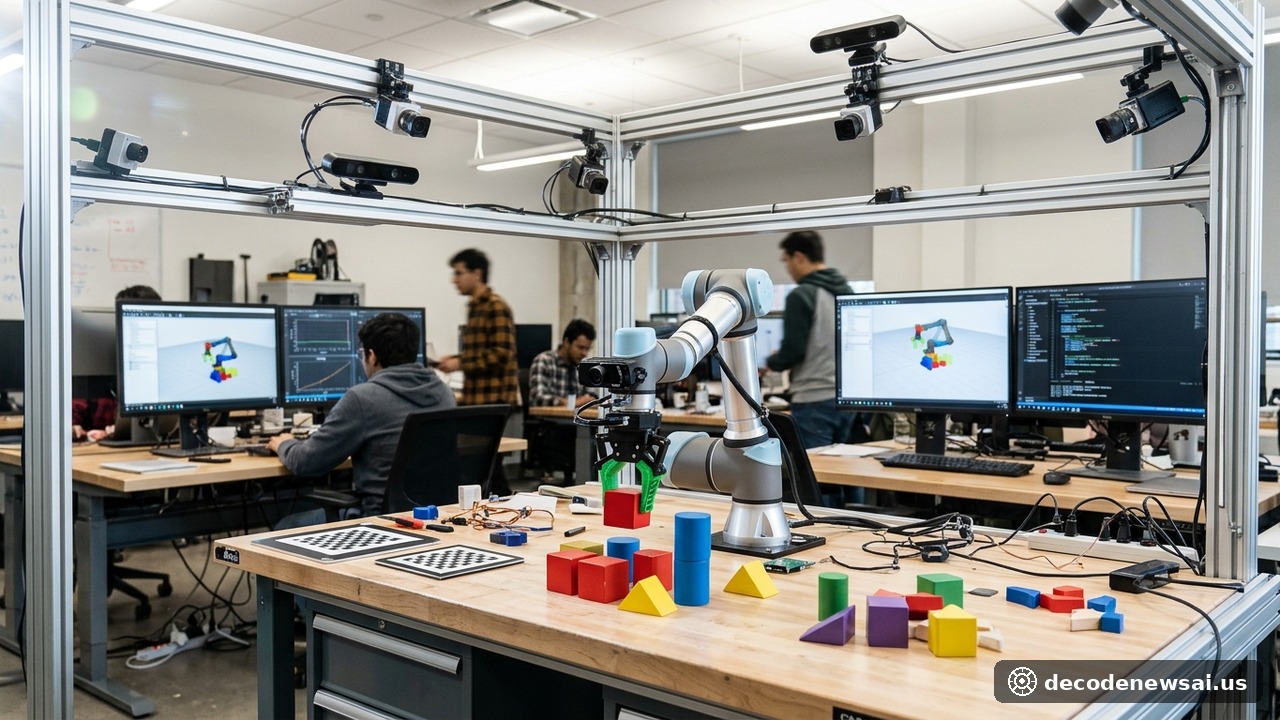
ToyBlocks平臺通過精細的物理仿真引擎構建了高度受控的虛擬桌面環境。它配備了標準化的虛擬機械臂與多樣化的三維積木道具。所有自動生成的示例文檔均標註了精準的動力學軌跡與接觸力學參數。開發者可直接調用這些標準化基準來訓練多模態大動作模型。這顯著壓縮了策略驗證週期。
艾倫研究所具身負責人迪克·埃伯曼公開發言。他深入指出:“機器人研究長期缺乏統一基準。ToyBlocks的目標是爲全球學者提供免費共享起點。”
高校團隊用ToyBlocks預訓練模型測試零樣本遷移
研發門檻大降。該平臺的發佈爲非營利研究機構和高校實驗室提供了低門檻的具身AI研發工具。來自卡耐基梅隆大學與斯坦福大學的學術團隊已基於該基準開展強化學習算法評測。初步基準測試顯示,在ToyBlocks上預訓練的模型在向真實實體機械臂遷移時展現出良好的零樣本泛化能力。
多位機器人硬件工程師在技術評測中指出,實體機械臂的關節磨損與傳感器漂移是物理實驗中最大的誤差源。ToyBlocks在仿真環境中精確模擬了重力、摩擦力以及表面碰撞的反彈力學。這使得算法在虛擬世界學到的控制策略具有極高的物理置信度。模擬環境的真實度達到了全新高度。開發者測試反饋非常正面。
人工智能領域的專家認爲,具身大模型的快速演進正在推動工業製造與家庭服務機器人走向現實。艾倫研究所的開源舉措將極大降低初創團隊和高校科研人員的准入門檻。全球數以千計的研究人員將不必重複造輪子。標準化的示範數據集正在加速算法成熟。產業落地時間表有望大幅提前。
開源社區上線代碼倉庫並將增加柔性物體任務
開源社區已在軟件託管平臺上線了完整的代碼倉庫、交互模擬器以及預處理腳本。艾倫研究所表示將定期更新任務套件,後續將增加柔性物體抓取與多機器人協同操作環境。全球機器人領域的開放協作正在加速深化。協作日益緊密。