艾伦人工智能研究所于11月6日正式开源推出名为ToyBlocks的机器人学习仿真平台。该开源项目直接提供了85336条高质量桌面操作示范数据。整个数据集包含大约1600小时的物理交互记录。相关数据帧总数超过1.44亿帧。这解决了实体机器人数据稀缺难题。学术界关注度极高。
ToyBlocks用虚拟机械臂解决实体遥操作瓶颈
长期以来,具身智能与机器人操作策略训练受限于昂贵且耗时的实体人工遥操作示范。研究人员往往需要花费数月时间手动采集抓取、堆叠和分类动作。由于不同实验室使用的机械臂构型与传感器规格参差不齐,算法成果很难跨团队直接复现。实验标准化面临巨大瓶颈。
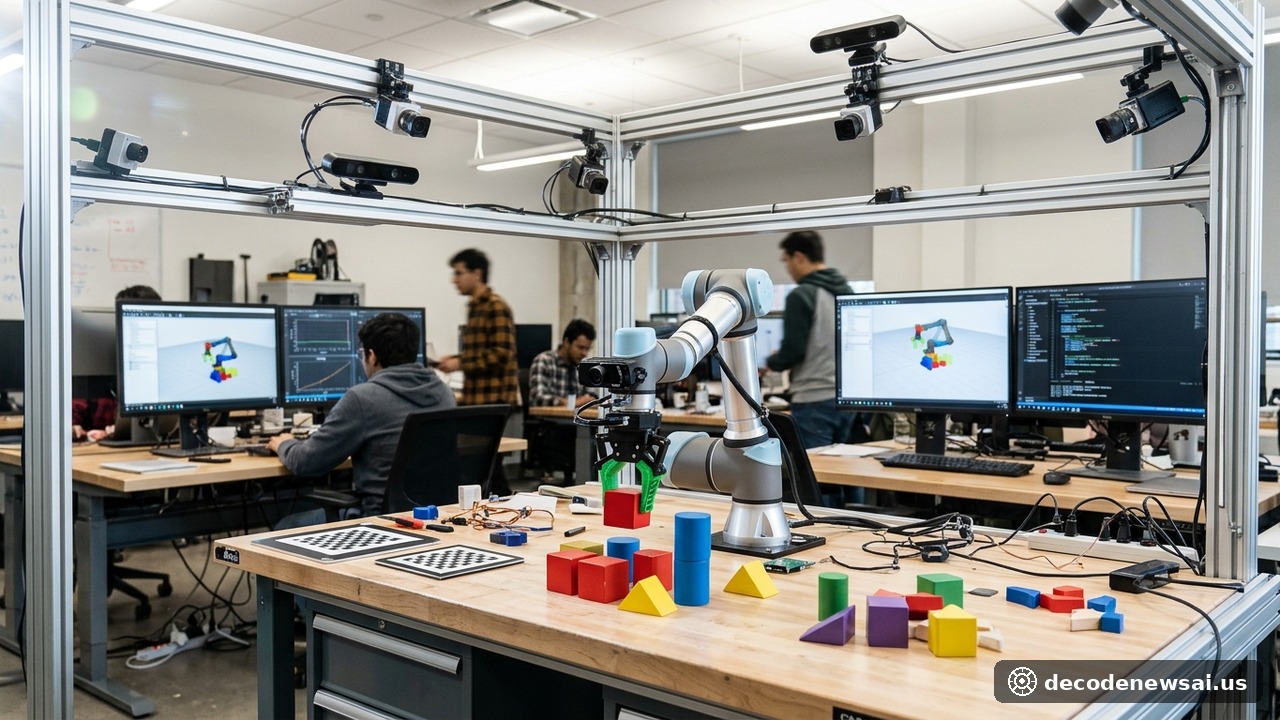
ToyBlocks平台通过精细的物理仿真引擎构建了高度受控的虚拟桌面环境。它配备了标准化的虚拟机械臂与多样化的三维积木道具。所有自动生成的示例文档均标注了精准的动力学轨迹与接触力学参数。开发者可直接调用这些标准化基准来训练多模态大动作模型。这显著压缩了策略验证周期。
艾伦研究所具身负责人迪克·埃伯曼公开发言。他深入指出:“机器人研究长期缺乏统一基准。ToyBlocks的目标是为全球学者提供免费共享起点。”
高校团队用ToyBlocks预训练模型测试零样本迁移
研发门槛大降。该平台的发布为非营利研究机构和高校实验室提供了低门槛的具身AI研发工具。来自卡耐基梅隆大学与斯坦福大学的学术团队已基于该基准开展强化学习算法评测。初步基准测试显示,在ToyBlocks上预训练的模型在向真实实体机械臂迁移时展现出良好的零样本泛化能力。
多位机器人硬件工程师在技术评测中指出,实体机械臂的关节磨损与传感器漂移是物理实验中最大的误差源。ToyBlocks在仿真环境中精确模拟了重力、摩擦力以及表面碰撞的反弹力学。这使得算法在虚拟世界学到的控制策略具有极高的物理置信度。模拟环境的真实度达到了全新高度。开发者测试反馈非常正面。
人工智能领域的专家认为,具身大模型的快速演进正在推动工业制造与家庭服务机器人走向现实。艾伦研究所的开源举措将极大降低初创团队和高校科研人员的准入门槛。全球数以千计的研究人员将不必重复造轮子。标准化的示范数据集正在加速算法成熟。产业落地时间表有望大幅提前。
开源社区上线代码仓库并将增加柔性物体任务
开源社区已在软件托管平台上线了完整的代码仓库、交互模拟器以及预处理脚本。艾伦研究所表示将定期更新任务套件,后续将增加柔性物体抓取与多机器人协同操作环境。全球机器人领域的开放协作正在加速深化。协作日益紧密。