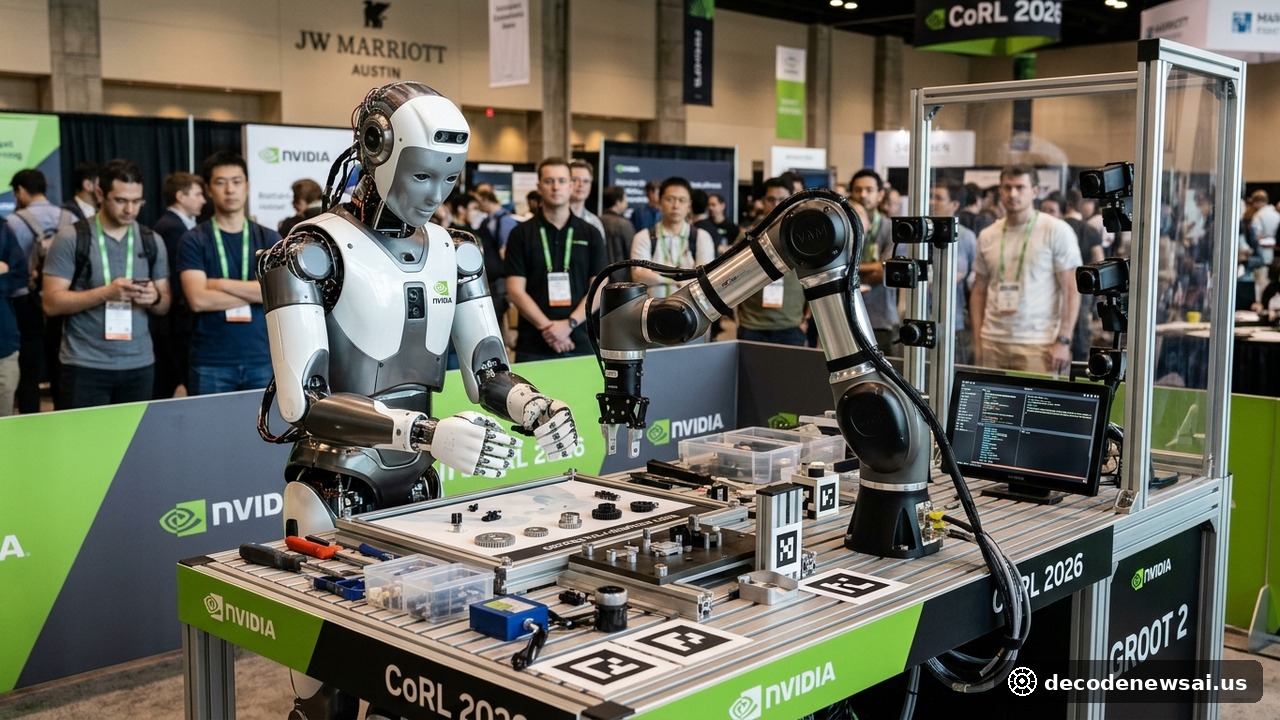
全球計算巨頭英偉達(NVIDIA)於2026年11月10日在得州奧斯汀舉辦的機器人學習大會(CoRL 2026)上正式發佈第二代具身智能世界模型GR00T 2。發佈會向全球技術開發者展示了突破性的物理實體操控能力。在50項真實任務中,該模型零樣本成功率達71%。5次示範微調後可提升至95%。泛化能力迎來飛躍。各方高度關注。
依託十萬小時真實世界數據訓練突破機械臂多任務泛化瓶頸
與初代架構相比,GR00T 2在模型規模與多模態感知輸入上實現了全面升級。 泛化能力大幅飛躍。
該模型依託超過10萬小時高質量人類第一人稱視角的實景作業視頻進行預訓練。英偉達機器人與具身智能副總裁在發佈會現場發表公開演講。他強調:“物理世界的操作與數字世界的文本生成有着本質區別。模型將空間推理與運動學預測深度整合。讓雙足與機械臂能夠領會複雜操作要領。”
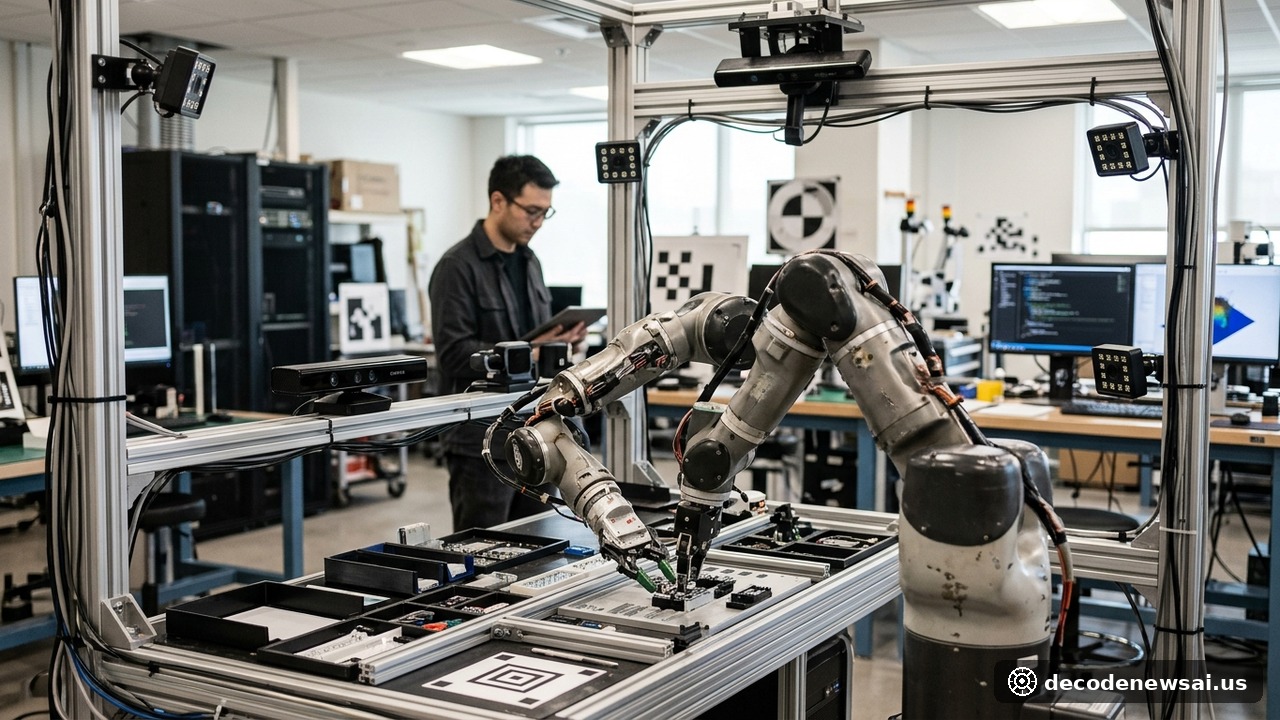
在現場實機演示中,搭載該模型的機械臂輕鬆完成了插拔柔性線纜與整理精密儀器等微操。動作連貫自然平穩。物理操控泛化能力得到充分驗證。
零樣本跨機型跨構型無縫遷移大幅壓降工廠產線部署成本
傳統工業機器人長期受制於單一任務需長達數週定製化編程的效率困境。 編程調試時間銳減。
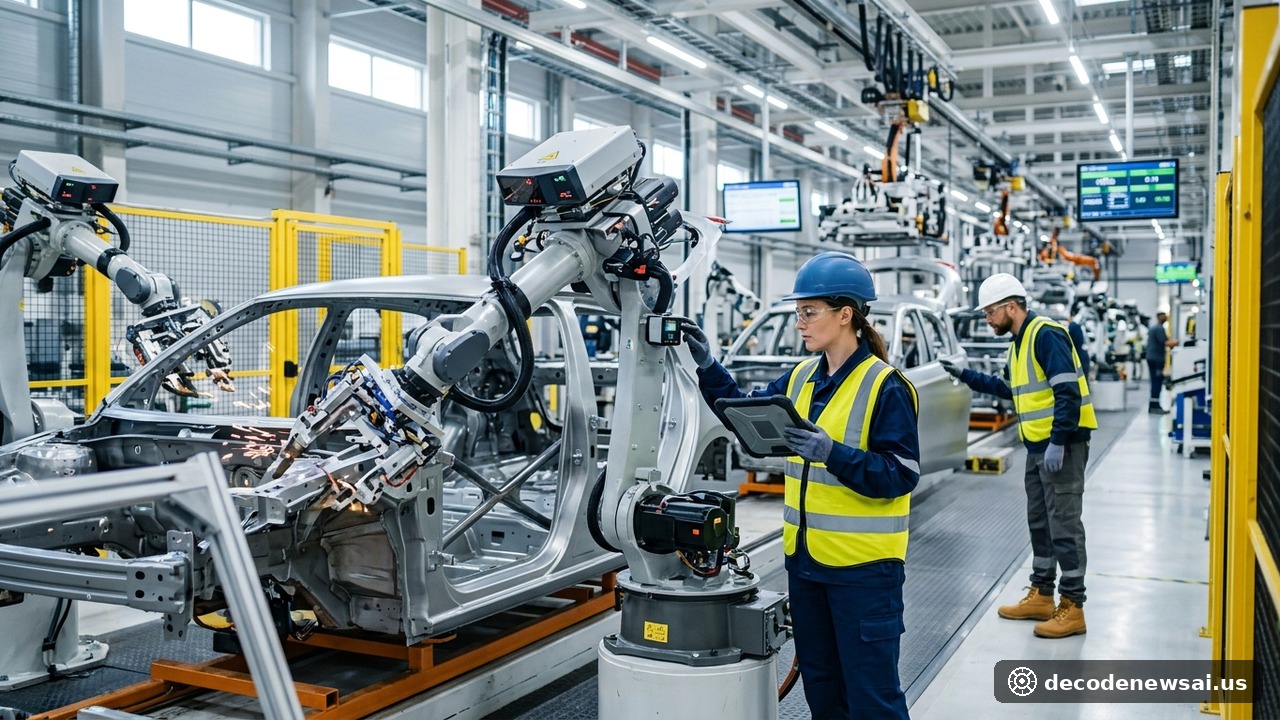
模型解耦高層規劃與底層控制。實現了跨越不同硬件結構的技能無縫遷移。適配效率極高。無論機械臂擁有六軸還是七軸自由度,模型均能在毫秒級時間內自主生成最優軌跡。這極大降低了汽車總裝與消費電子產線的自動化換線門檻。工業柔性製造前景廣闊。生產效率顯著提升。
國際機器人聯合會前沿技術評審委員會評價指出,英偉達此舉爲通用物理人工智能建立了標準基座。無需昂貴的人工逐幀示教,普通工人錄製幾段操作視頻便能讓產線自主上崗。智能製造進程全面提速。全球工業界高度震動。
開源模型權重與預訓練數據集深化全棧開發者生態繁榮
英偉達在大會上同步宣佈將於12月面向全球科研機構開源完整模型權重與模擬環境代碼。 生態共享推動繁榮。
此舉將爲全球數以萬計的機器人初創公司提供開箱即用的高階智能中樞。開發者技術創新活力全面迸發。英偉達全棧具身智能生態護城河進一步拓寬。人機協同的新時代正迎面走來。科技革命日新月異。各界翹首以待。