谷歌人工智能开发团队周日正式向全球开发者开放Gemini Robotics ER 2公共预览版。该模型是专为具身智能设计的第二代前沿推理架构。开发者可通过官方API调用两个全新的端到端空间规划端点。机器人多模态交互实现质的飞跃。
ER 2长程任务规划成功率达84.2%
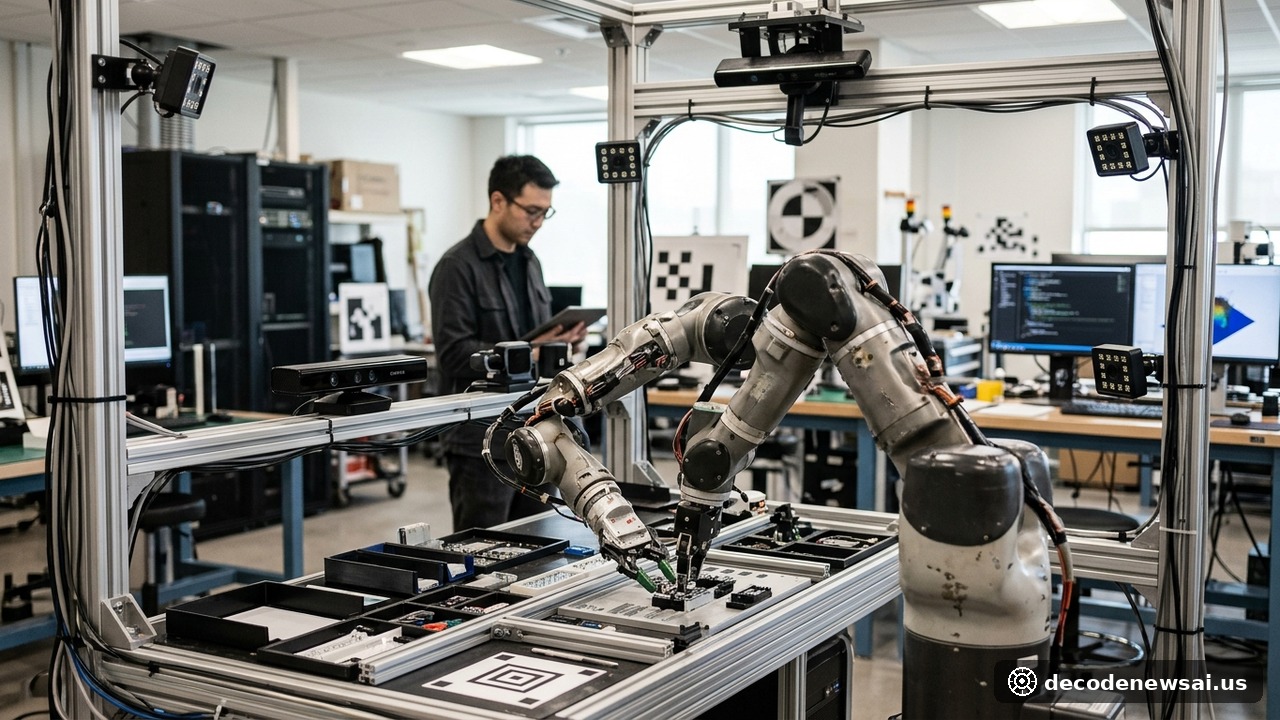
新模型在物理空间三维定位与几何推理上展现了突破。传统机器人操作依赖极其繁琐的代码转换。新模型支持直接输入未经处理的立体视频流与深度点云数据。大模型直接自主输出多关节运动规划指令。开发周期大幅缩短。效率显著提升。
在复杂操作基准测试中,长程任务规划成功率达到了84.2%。面对光照剧烈变化与物体堆叠遮挡时,机械臂依然能保持敏捷的适应姿态。智能体在连续动作中展现出自主纠偏本能。物理交互格外流畅自然。鲁棒性能表现突出。
谷歌机器人实验室首席科学家文森特·范霍克阐明了技术内核。范霍克指出:“具身智能的核心瓶颈在于理解物理世界规律,ER 2在空间常识与反馈调度上实现了从感知到行动的打通。”研发团队为工业界提供了开源评估套件。技术开放度受到赞誉。
仿真连接器兼容ROS 2与英伟达环境
为了降低中小企业实操门槛,谷歌上线了配套仿真连接器。该工具全面兼容机器人操作系统ROS 2以及英伟达仿真环境。开发者在数字孪生平台完成算法调优后,可一键部署至实体机械臂。软硬件协同效率成倍提升。工程落地更加便捷。
在多模态语言交互方面,机器人能够实时解析人类发出的模糊指令。例如给出收纳易碎杯子的指令时,模型能自动推断材质硬度并规避杂物。指令执行准确率超过91%。空间规划精准可靠。任务完成质量极高。
全球多家工业机器人制造厂商已将该端点接入自动化试点产线。精密插件装配的调试耗时缩短了近60%。复杂货品无序分拣场景的抓取准确率达到99.1%。物理人工智能产业化落地显著提速。产业应用价值巨大。
未来数周开放更大参数规模高级版本
谷歌技术团队宣布将在未来数周内开放更大参数规模的高级版本。企业级安全防护沙箱将对机器人物理输出施加绝对动力学约束。开发者测试反馈渠道已全面开放。智能机器人加速融入现代工业。各界充满期待。
学术界与开源机器人组织对谷歌的预览发布给出了积极评价。加州大学伯克利分校机器人实验室已在物理双臂操作平台上展开基准评测。研究人员证实模型在小样本迁移学习上优势突出。学术交流格外活跃。
国际自动化与机器人学会表示将于下季度公布物理人工智能安全评估标准。多模态大模型在物理环境中的碰撞规避与力矩限制将纳入行业规范。技术创新与安全底线并驾齐驱。科技向善深入推进。